Роботы-пауки начнут работать на верфях в Японии – видео
 Times.by
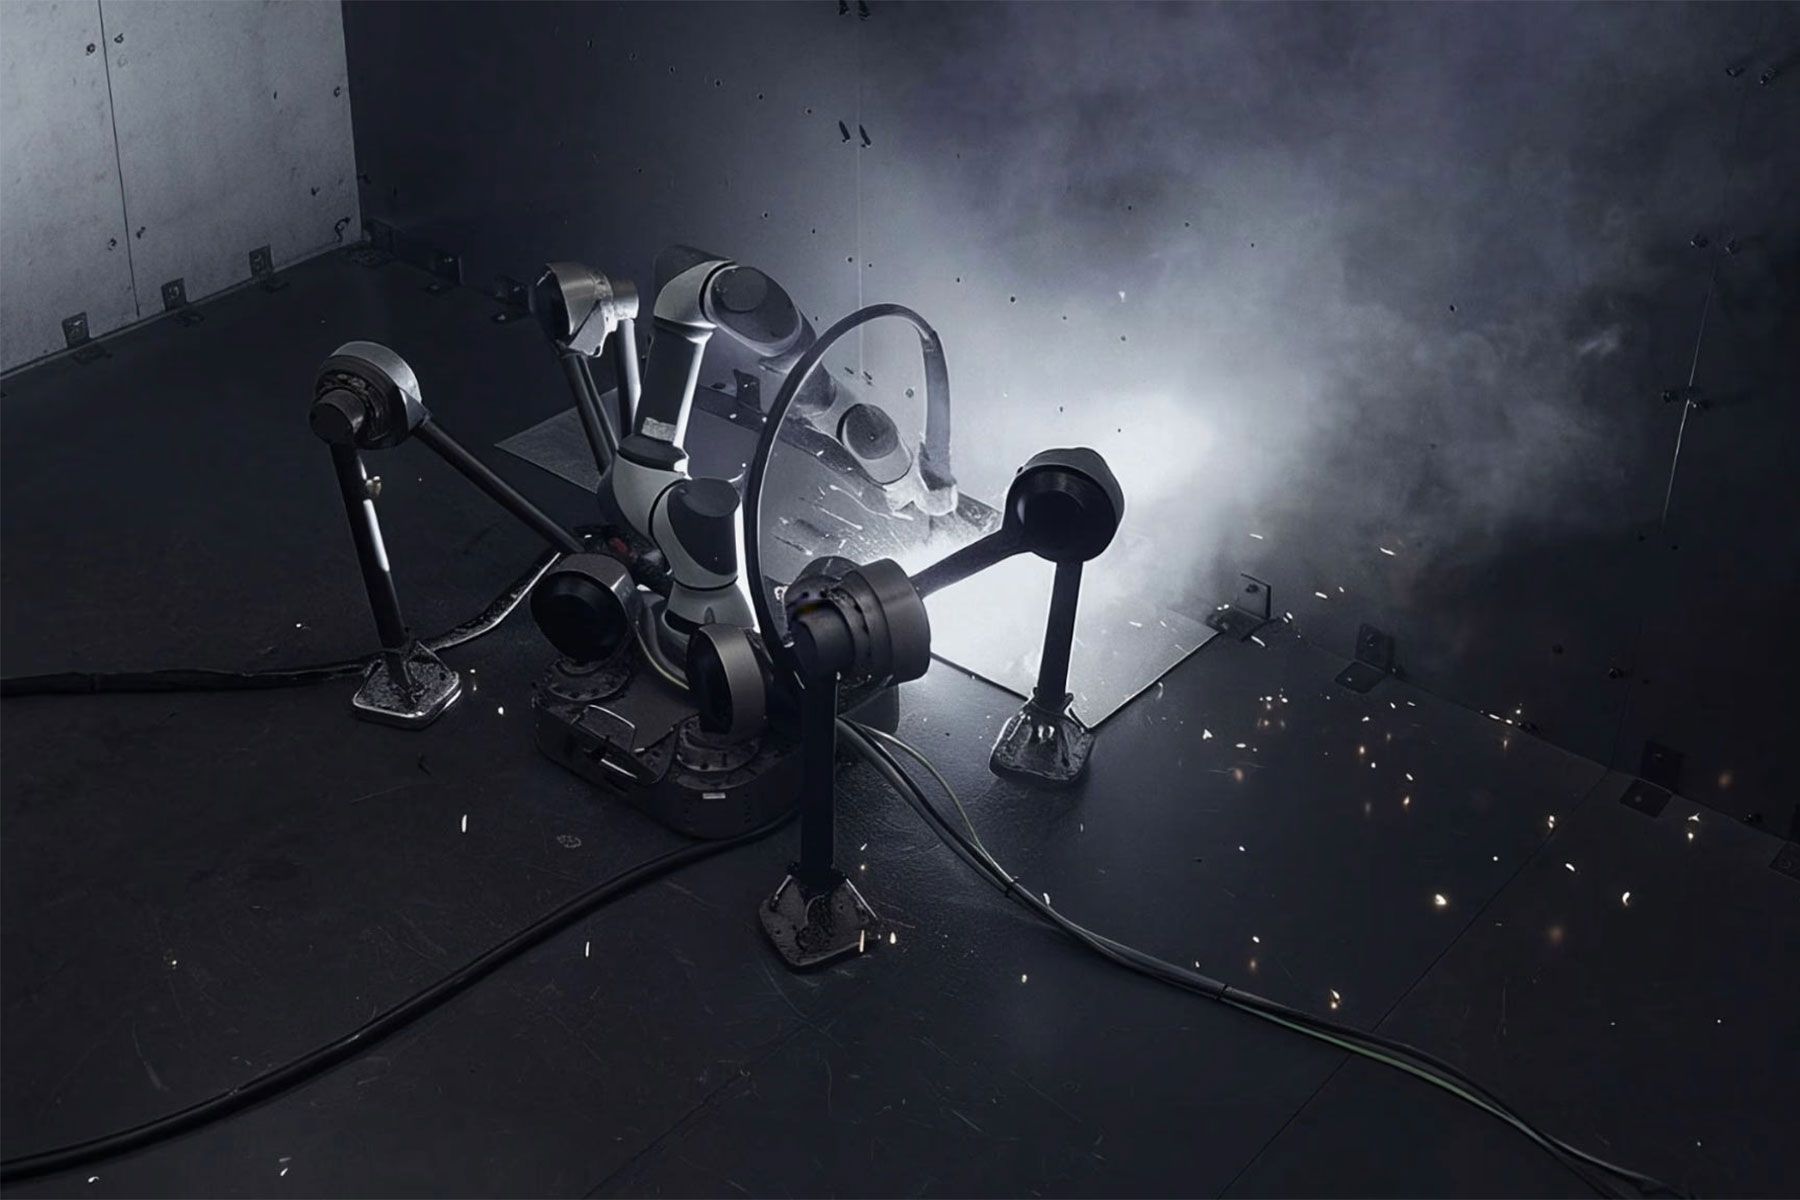
Фото: Diden Robotics
**Машины способны выполнять множество задач, а строительство кораблей – лишь одна и сфер применения. **
Добавить в основные
источники Google
В Японии разработали четвероногих роботов Diden Spider, способных выполнять сварочные работы и инспекцию на верфях. Благодаря электромагнитным опорам машины могут перемещаться по вертикальным поверхностям и изогнутым стальным конструкциям.
Роботы удерживаются на металле с помощью электропостоянных магнитов – ЭПМ. В каждой магнитной ноге используются два постоянных магнита разного типа, объединенных в одну магнитную цепь. Короткий импульс тока изменяет намагниченность одного из них и позволяет включать или отключать сцепление с поверхностью.
Когда магниты направлены одинаково, магнитный поток выходит из подошвы и притягивает робота к стальной пластине. При противоположной ориентации магнитный поток замыкается внутри системы, благодаря чему опора освобождается.
В отличие от обычных постоянных магнитов ЭПМ не удерживают металлическую поверхность без возможности быстрого отключения. При этом по сравнению с классическими электромагнитами, они не потребляют энергию во время удержания. Электричество требуется только в момент переключения состояния магнита.
Во время движения ноги робота поочередно прикрепляются к поверхности и отсоединяются от нее. Поэтому скорость переключения магнитной системы напрямую влияет на темп ходьбы: чем быстрее происходит переход между состояниями, тем меньше минимальный период шага и выше скорость робота.
Технология может упростить выполнение сварочных и инспекционных работ на корпусах судов, где человеку сложно или опасно перемещаться по вертикальным и изогнутым металлическим поверхностям.